

深企自变量获10亿元融资,构建物理世界的基础模型
深圳具身智能企业自变量机器人于近期完成10亿元A++轮融资,本轮融资由字节跳动、红杉中国、北京信息产业发展基金、深创投、南山战新投、锡创投等顶级投资机构及多元地方平台联合投资。值得关注的是,这也是深创投AI基金成立后的首笔投资。自变量也是目前国内唯一同时获得字节、美团、阿里三家互联网大厂投资的具身智能企业。
跨领域资本的联合加注,反映出资本市场对具身基础模型重要性的集体共识,也体现了对自变量核心技术领先性与发展潜力的深度认可。
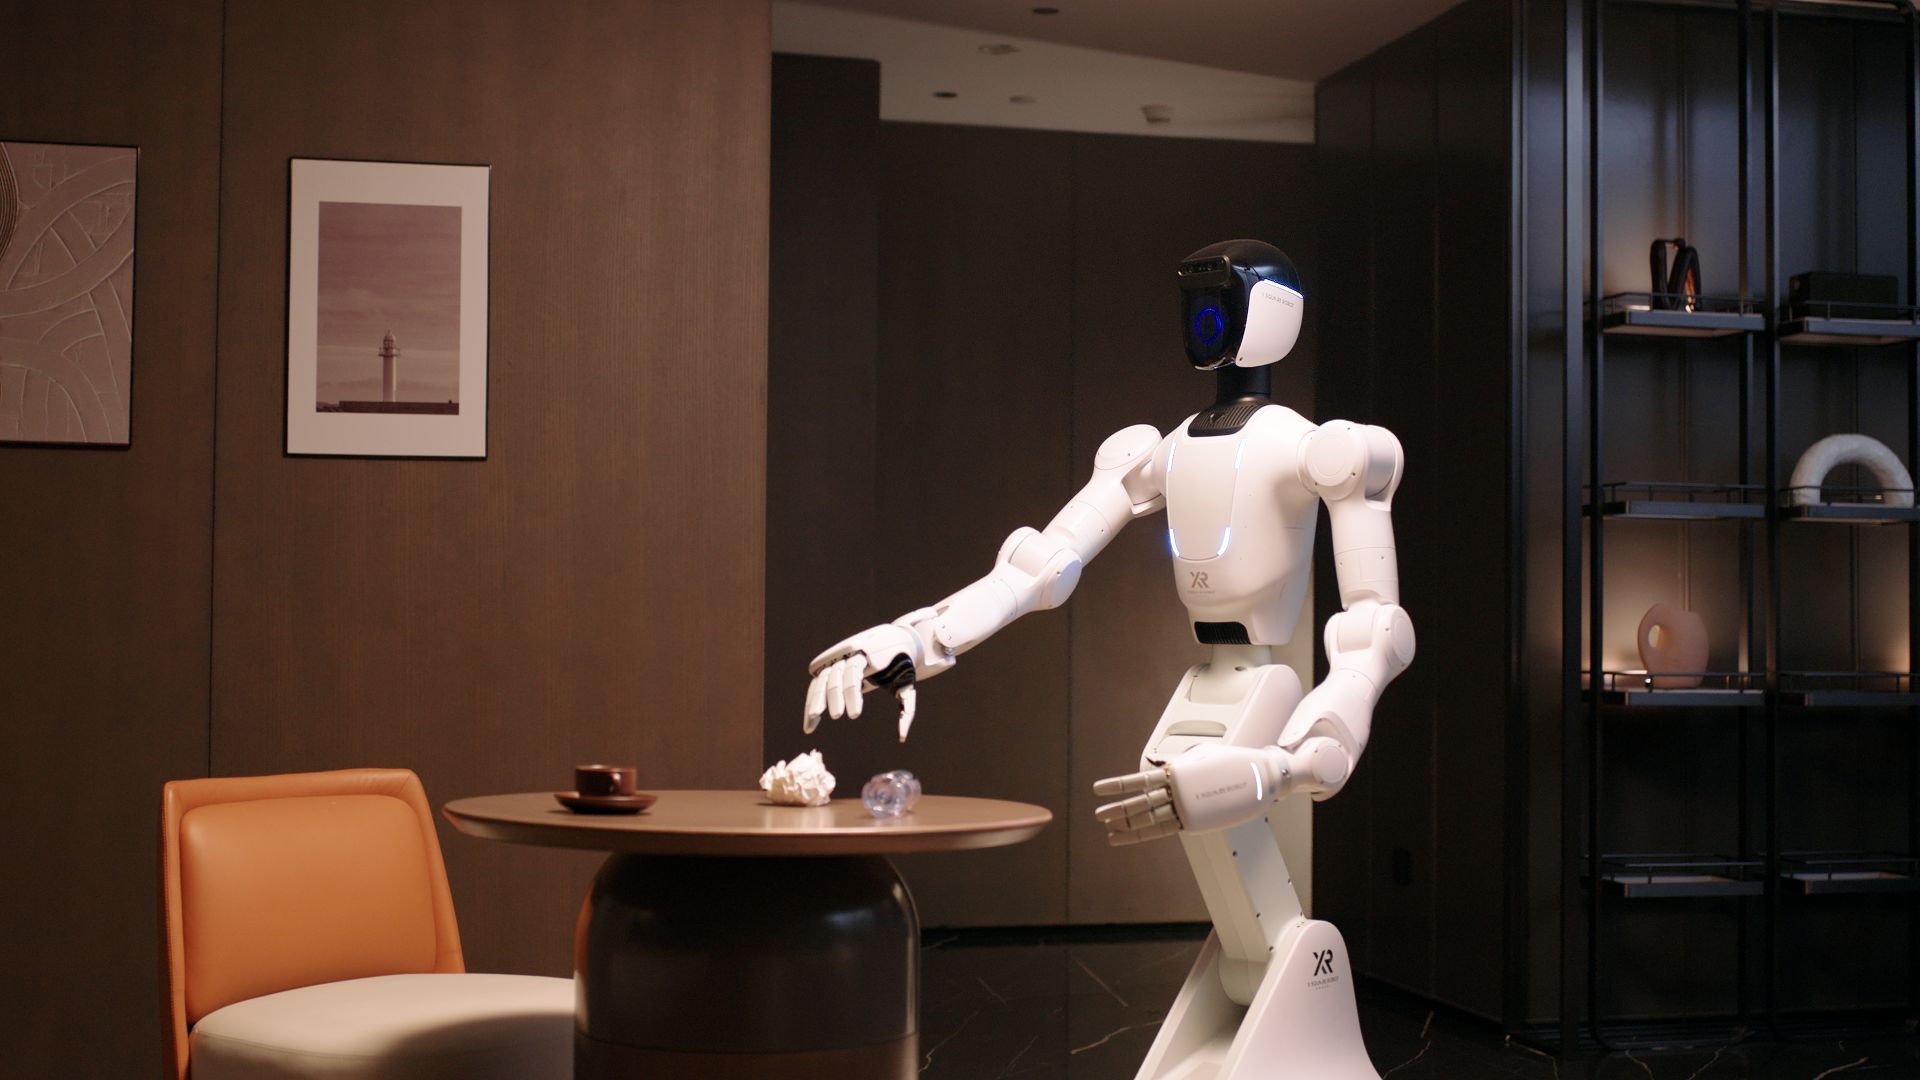
构建物理世界的基础模型,让机器人真正能干活
当前,具身智能行业竞争焦点从“肢体”转向“大脑”。如何为机器人构建能理解物理世界、能操作、能灵活应对复杂多变场景的智能“大脑”,使其真正胜任多样化的实际物理世界的工作,成为突破的关键。
作为独立于、平行于大语言模型、多模态模型等虚拟世界基础模型的重要存在,具身智能基础模型聚焦物理世界场景,在于突破泛化性与通用性瓶颈。面对物理世界的复杂性,机器人需具备实时处理非结构化、动态及随机任务的能力。自变量研发的具身基础模型,以机器人视觉、触觉、语音等多元感知信息为输入,直接输出动作、视觉,以及语言等。
自变量机器人创始人兼CEO王潜表示:“具身智能下一阶段的竞争,本质是数据闭环构建的基础模型与模型进化能力的竞争。”这一判断下,全球正从数据、模型、算力等多维度加大投入,推动具身智能技术加速迭代。
1、VLA与世界模型深度融合,真机强化学习自主进化
自变量自研的WALL-A模型,核心架构首创VLA与世界模型深度融合的系统范式。作为原生的多模态输入输出架构,WALL-A率先实现了具身多模态思维链。WALL-A利用世界模型机制进行时空状态预测,协同视觉因果推理理解环境反馈,并通过可学习记忆机制从数据中内化物理常识。这一融合机制,显著提升了机器人执行非结构化环境中移动操作任务的零样本泛化能力。
同时,依托于大规模真机强化学习,基础模型进一步在与真实物理世界的交互中获得高质量学习经验,自主解决长尾问题,实现机器人能力的持续进化。自变量以完全端到端技术路线构建了物理世界基础模型-真机自主进化的技术闭环。
2、高质量真机数据,构建模型进化引擎
数据是基础模型进化的核心燃料。自成立以来,自变量始终坚持“硬件-数据-模型”的闭环迭代。作为国内最早规模化扩展真机数据采集的公司,自变量自研主从遥操、外骨骼、无本体等多种数采设备,实现了各种数采设备上的数据验证和模型突破。
自变量还搭建了模型驱动的数据管线,通过数据生成、过滤、增强、标注等环节持续产生规模化的高质量数据。同时,自变量坚持通过基础模型给数据处理和硬件设计等各个环节提供反馈,迭代更高质量的数据和更高效率的数采设备,进一步提升基础模型的效果。
3、模型迭代驱动能力跃迁,自主在真实世界完成任务
模型的持续进化,让自变量的机器人在真实场景中体现了极强的适应力。作为全球首个基于物理世界基础模型的、成功跨越室外与室内场景的移动操作范例,机器人在外卖配送与纸箱回收任务中,面对强风干扰或视线遮挡,均依靠基础模型的泛化能力与世界模型的因果推演,不仅能像人类一样脑补被遮挡物体的全貌,还能在遭遇卡顿时通过强化学习策略自主纠错,无需人工干预即可完成任务闭环。
这种适应力也体现在复杂困难的真实物流场景中。面对堆叠混乱的包裹,机器人凭借基础模型的零样本泛化能力识别异形件,并利用强化学习快速适应工作节拍。
值得一提的是,自变量基础模型的进化还解锁了高自由度灵巧手的潜力,机器人自主掌握了手内重定向等类人技能——从使用工具,到发牌这类对指尖力控要求极高的精细动作,成功攻克了具身智能精细操作的最后一厘米。
在不断突破技术边界、专注探索前沿的同时,2025年9月,自变量还开源了其自研端到端具身基础模型WALL-OSS,推动具身智能技术的开放普及。
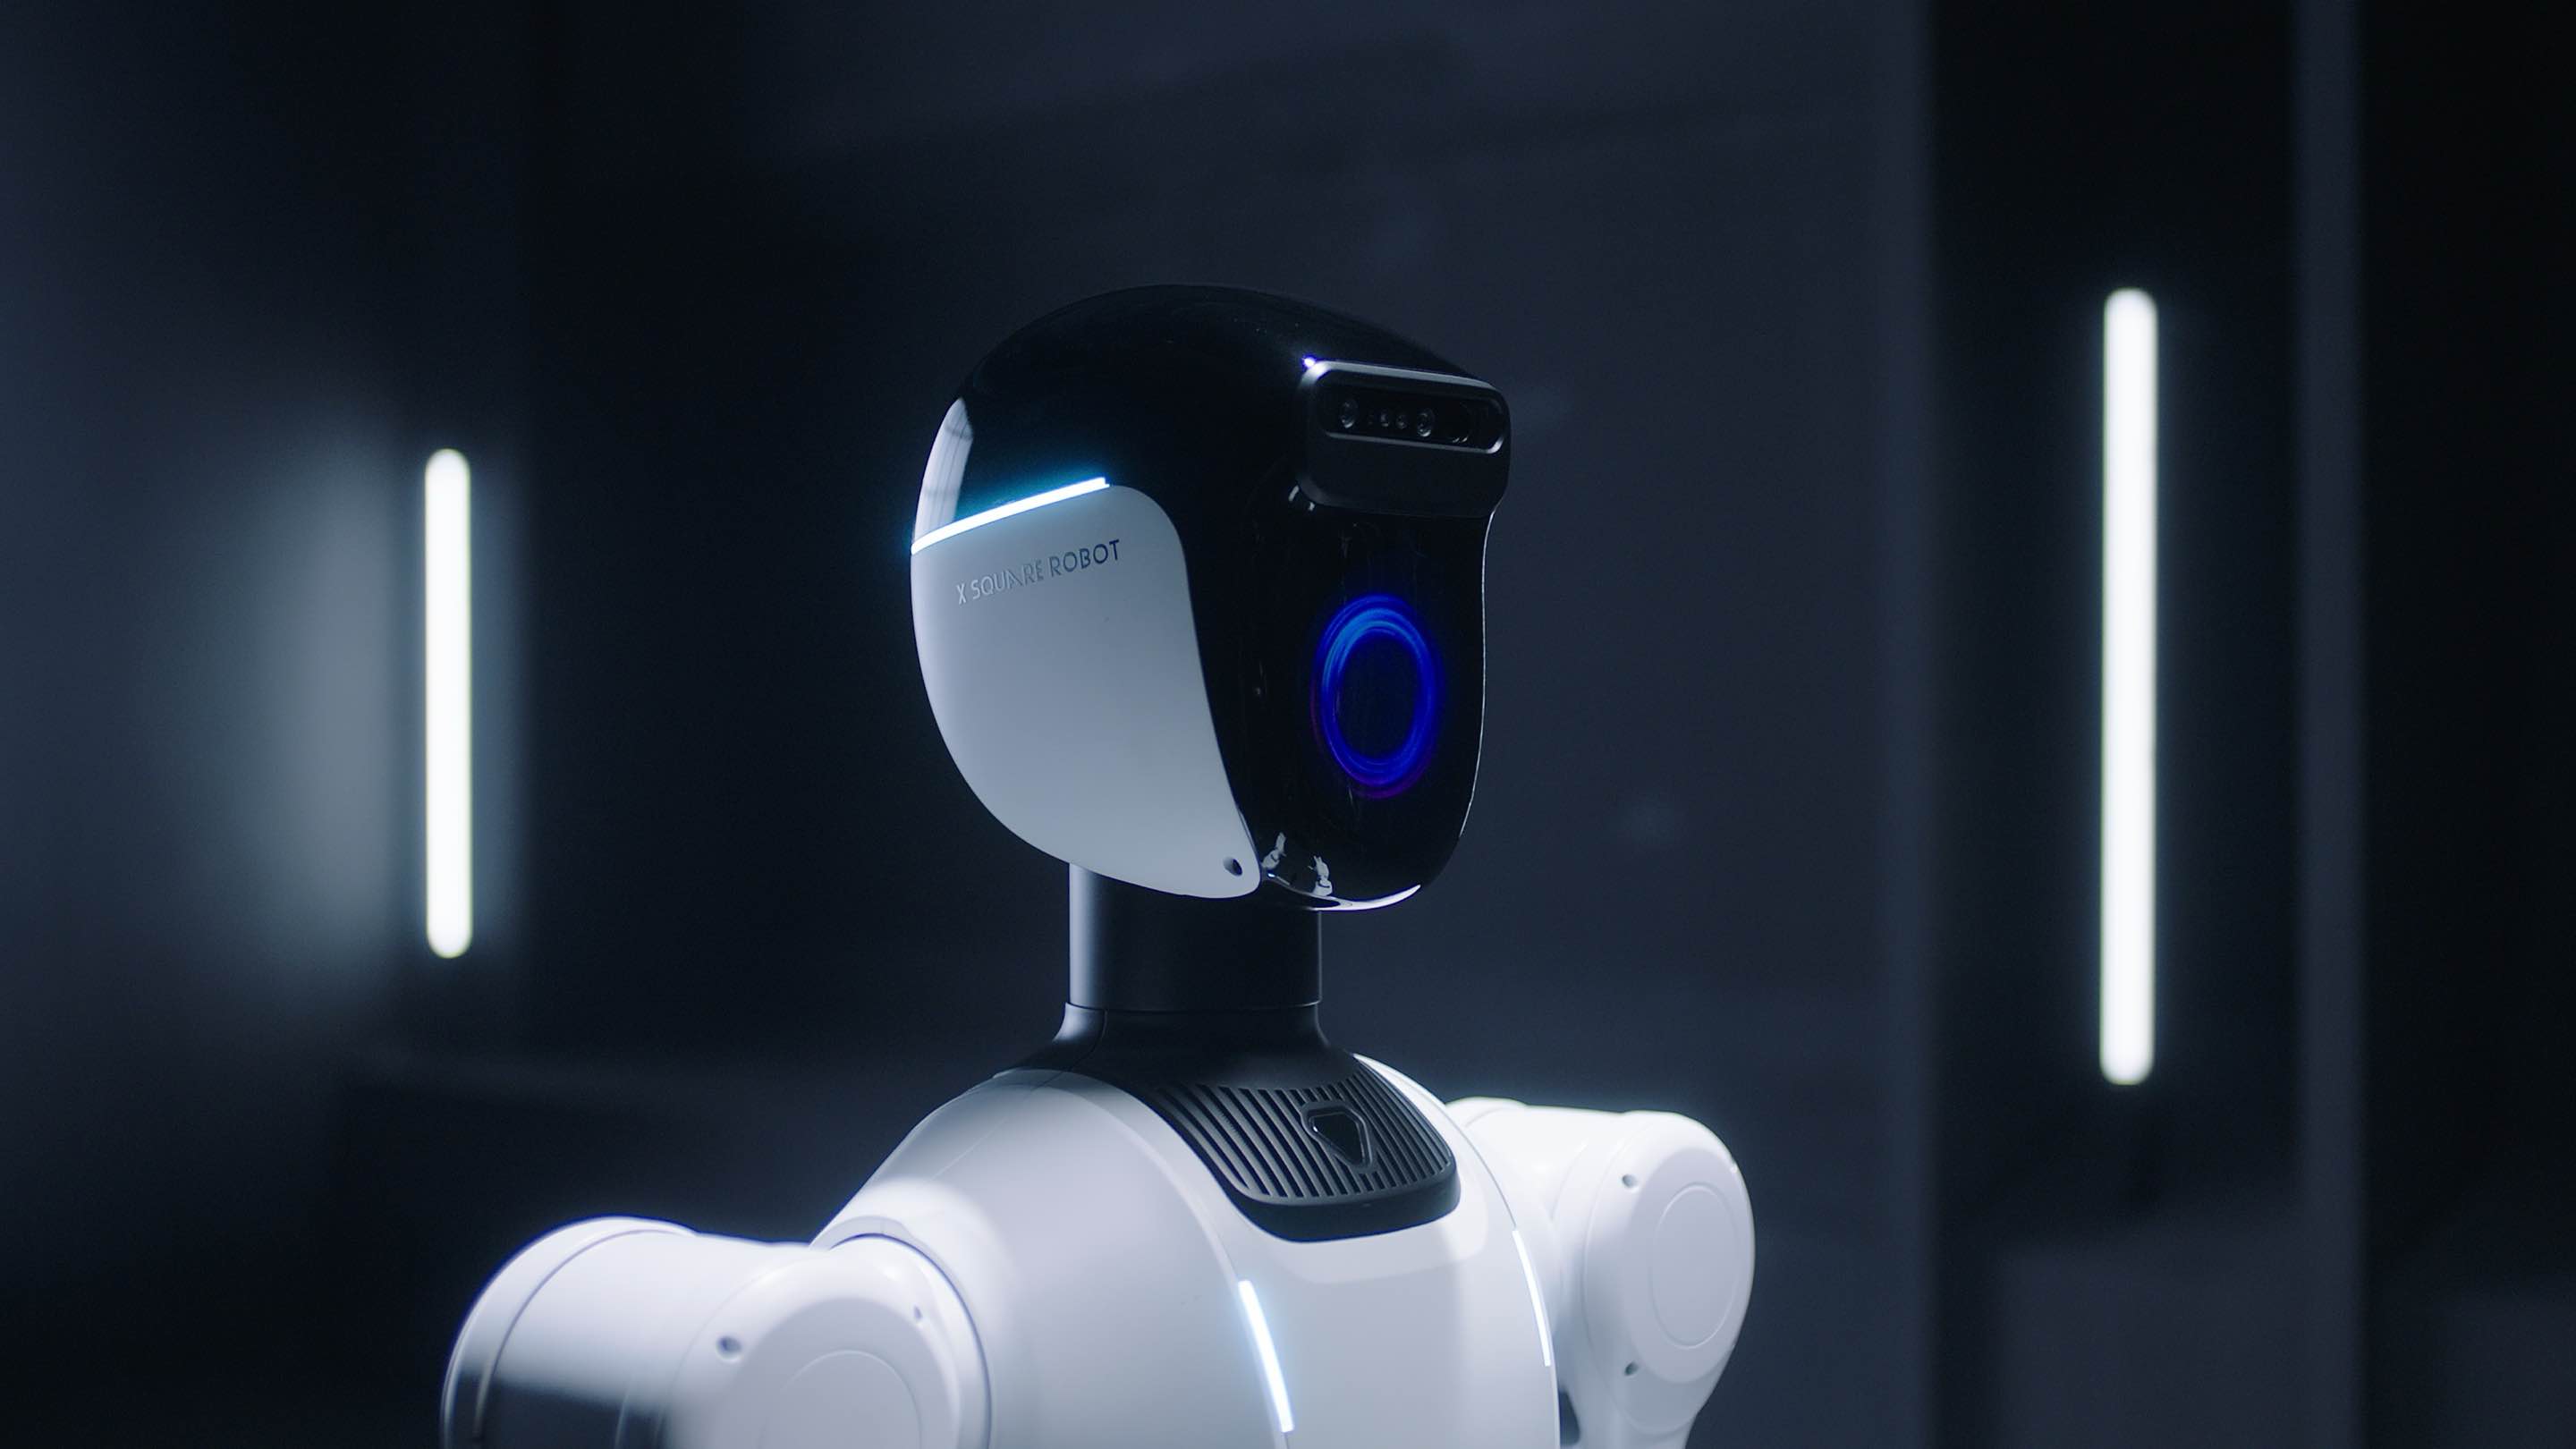
从全栈自研到多业落地,打通模型驱动商业化的关键路径
自变量坚持软硬件全栈自研。从模型算法、数据驱动的需求出发,深度定义了机器人的硬件架构,设计发布了“量子一号”、“量子二号”两款高性能的机器人本体,同步实现了机械臂、关节模组、动力驱动器、主控制器等核心零部件的全面自研与算法深度适配,促成了整机成本的大幅下降,为具身智能机器人的规模化量产与商业化落地奠定坚实的基础。
目前,自变量已逐步进入工业制造、物流、养老等多个高价值领域,跨行业的应用证明自变量的机器人正以高泛化、低成本部署的能力,精准对接真实的市场商业需求。
王潜曾在多个场合明确表示,在具身智能这一前沿赛道,应争当引领者,而非跟随者。自变量持续深耕模型迭代、数据管线与机器人硬件三大核心领域,并通过扎实的技术积累与全栈自研能力,不断突破既有的能力边界。
编辑 李斌 审读 张雪松 二审 桂桐 三审 汤山文