

地瓜机器人开源Uranus世界模型仿真平台,面向全球开放100个早期体验名额
近日,地瓜机器人大模型团队开源世界模型仿真平台Uranus,同步公开技术报告、推理代码、SDK及模型权重。平台支持跨本体、多视角长时程连续推演,在机器人策略闭环评测中取得0.98的高相关系数,面向全球开放100个早期体验名额,供科研人员与开发者申请试用。
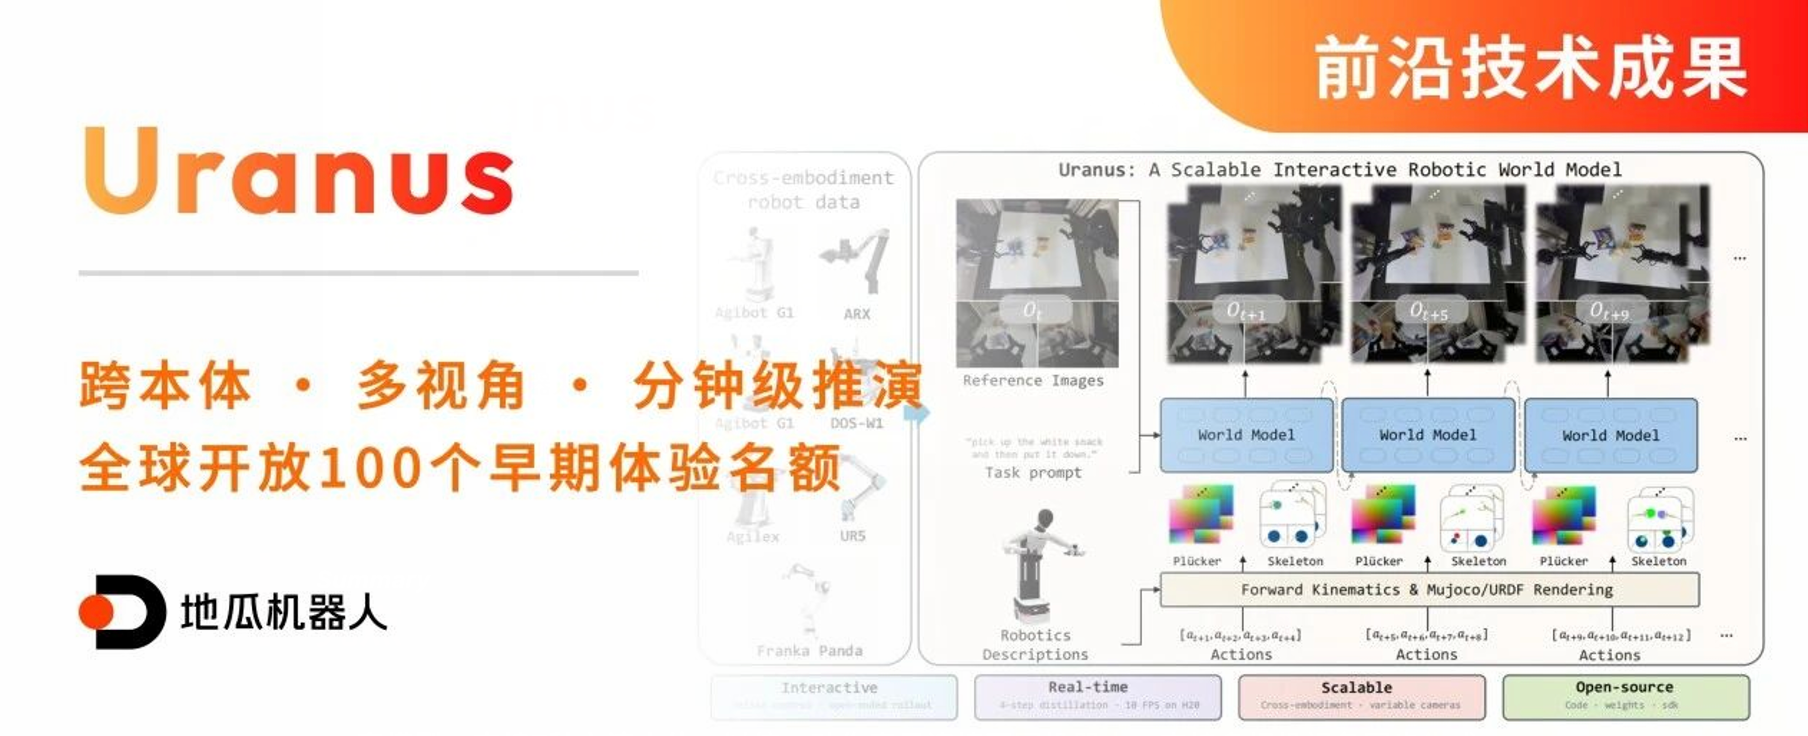
机器人策略迭代离不开大量可重复交互验证。真机测试受设备、时间、安全条件约束,成本高、难度大;传统仿真环境则需要耗费大量精力搭建三维场景、资产与物理参数,开发门槛较高。Uranus瞄准这一行业痛点,探索数据驱动的仿真新路径,依托自回归扩散架构,构建起一套覆盖数据处理、模型训练、流式推理与部署的完整链路。
据介绍,Uranus最大特点是实现一套模型适配7种主流机器人本体。单臂、双臂、移动操作平台结构差异大,关节、夹爪、相机布局各不相同。平台通过前向运动学计算三维关键点、末端位姿,转化为统一骨架表示,再借助射线嵌入编码相机空间信息,把不同机器人的运动条件纳入同一模型理解框架,支持多相机视角画面同步生成。输入参考图像、相机参数、机器人本体描述和关节轨迹后,模型可以预测动作对应的视觉变化,观测结果回传给策略形成闭环,持续完成测试推演。
评测结果显示,在RoboTwin五个任务、九套策略的对照实验中,Uranus生成环境下的策略成功率,和原生仿真环境结果相关系数达到0.98,策略排序指标MMRV仅0.01,二者策略表现高度一致。在WorldOlympiad评测基准中,Uranus综合得分、交互得分在参评模型里位居第一,为机器人策略筛选、性能对比提供可信参考标尺。团队同时表示,该验证结果基于特定任务适配条件,评测结论向真机迁移、未知机器人本体交互能力仍有待持续验证。
目前,Uranus项目主页、推理代码仓库、SDK仓库、模型权重均已上线开放。开发者和研究者可通过项目渠道提交申请,获取早期体验资格。
地瓜机器人团队表示,后续将持续优化平台的精确交互能力与跨任务泛化能力,进一步打通仿真评测到真机落地的链路,积累标准化、可复现的机器人交互评测案例,推动世界模型成为具身智能研发流程里稳定可用的基础工具。
(受访单位供图)
编辑 刘彦 审核 梁松滔 郑蔚珩