

日行十万公里,1天抵3年!百度Apollo World世界模型亮相深圳
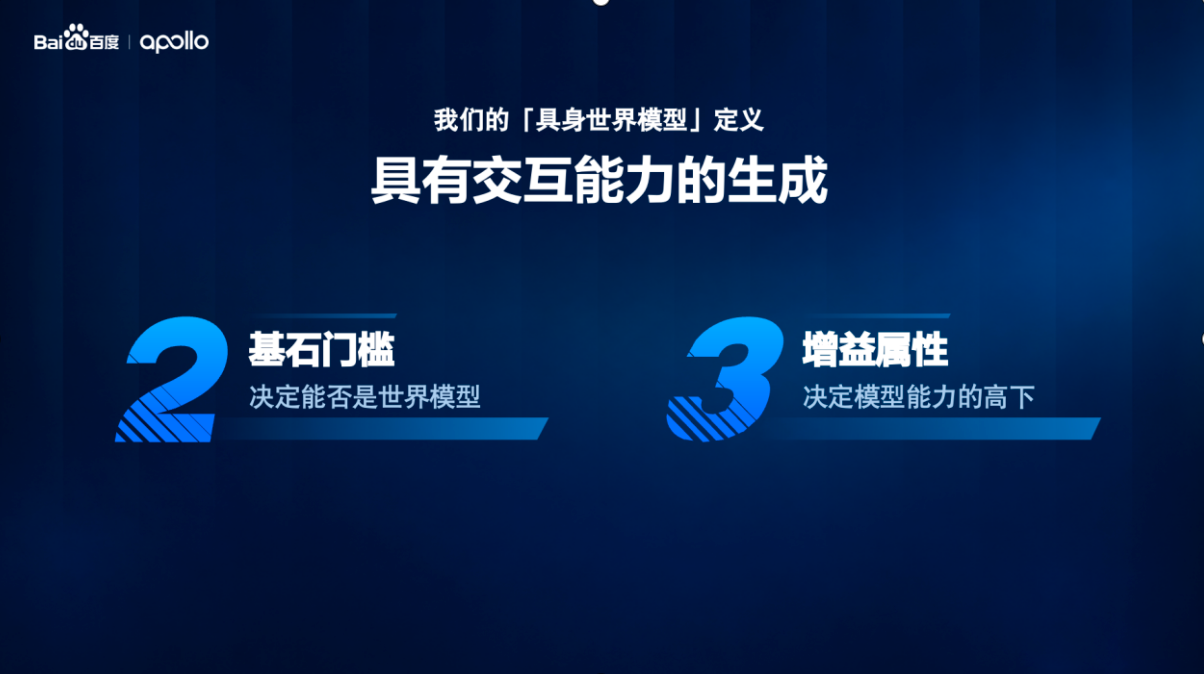
11月3日,在深圳举行的百度AI Day·Apollo专场上,百度Apollo首次披露面向物理AI的智能体驱动全模态世界模型Apollo World,并提出世界模型“2+3”判断标准。目前,该模型已用于萝卜快跑全球化测试与验证,助力无人驾驶规模化落地。
百度智能驾驶事业群组(IDG)首席架构师、IDG技术委员会主席王亮表示,世界模型不能只做“生成炫酷视频的画师”,更要成为验证无人驾驶安全性的“考官”。萝卜快跑是中国唯一以端到端技术规模化运行L4无人驾驶的出行平台,端到端全无人运营超百万公里,Apollo World为其提供虚拟训练环境,帮助“学生”AI Driver学习、验证和迭代。
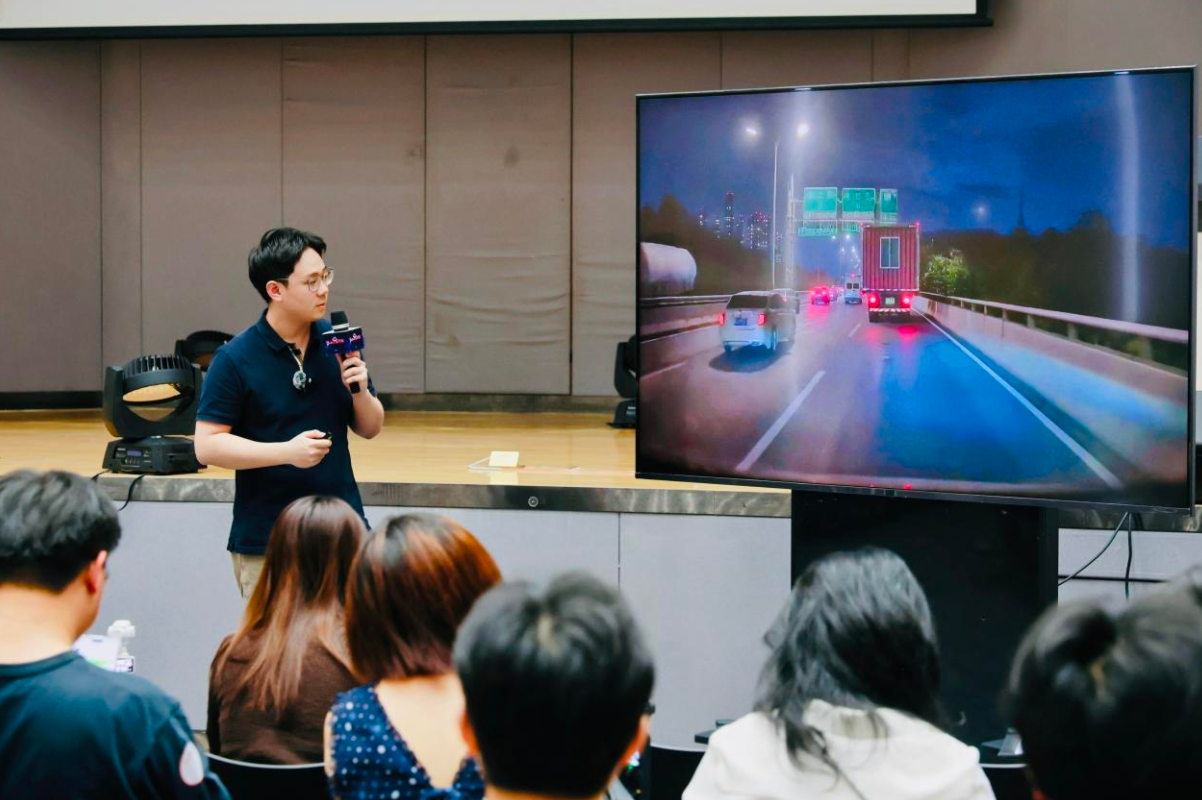
百度智能驾驶事业群组(IDG)杰出架构师、世界模型负责人杨泽介绍,Apollo World将虚拟场景内所有交通参与者建模为具备决策与交互能力的AI智能体,支持无人车在虚拟城市任意起终点通行,打造提前验证“无限未来”的虚拟场景订单。与传统仿真中按脚本运行的“道具式”交通参与者不同,Apollo World中的车辆、行人等交通参与者均被建模为具备决策和交互能力的AI智能体,能根据周围交通变化调整行动,无人车减速、变道或让行,都可能引发不同反应,使无人驾驶系统在持续变化的环境中接受训练与检验。
与此同时,Apollo World可实时生成相机、激光雷达等多模态观测数据,让无人驾驶系统直接感知虚拟环境。系统作出驾驶决策后,环境随之变化,再向系统提供新的反馈,形成端到端闭环。杨泽表示,行业里不少世界模型仍以独立场景模拟为主,Apollo World更关注完整任务的闭环模拟。在虚拟城市中,无人驾驶车辆能够在不同起终点之间连续行驶,完成从接单、载客到送达的完整出行任务,使萝卜快跑在跨路段、跨场景的连续驾驶过程中接受训练与检验。
王亮指出,无人驾驶身处开放道路,持续与海量不可预判的交通参与者博弈,对安全、实时性和冲突博弈的要求极高,开放世界容错空间几乎为零,安全决策周期要严格限定在1/30秒内。这意味着,世界模型不能只满足于“像”。
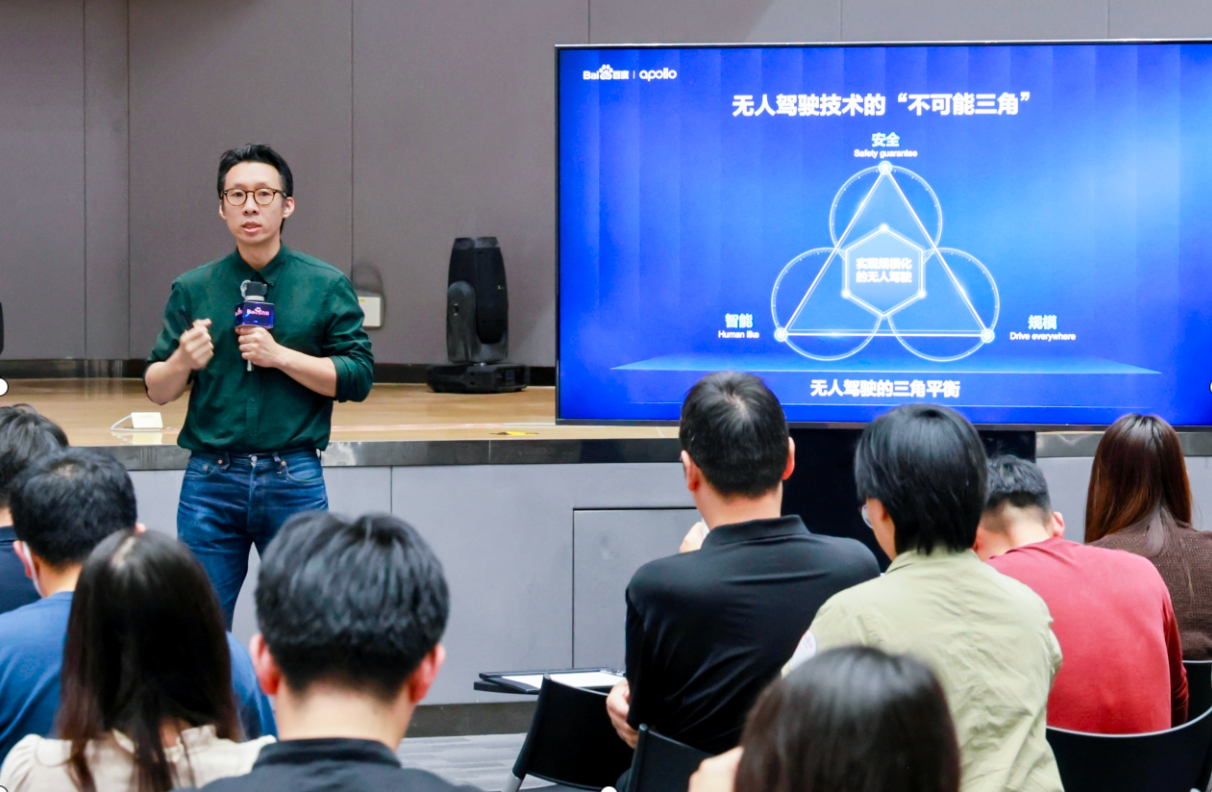
无人驾驶要走向规模化,必须同时兼顾安全、智能与规模,而这三者之间存在“不可能三角”。
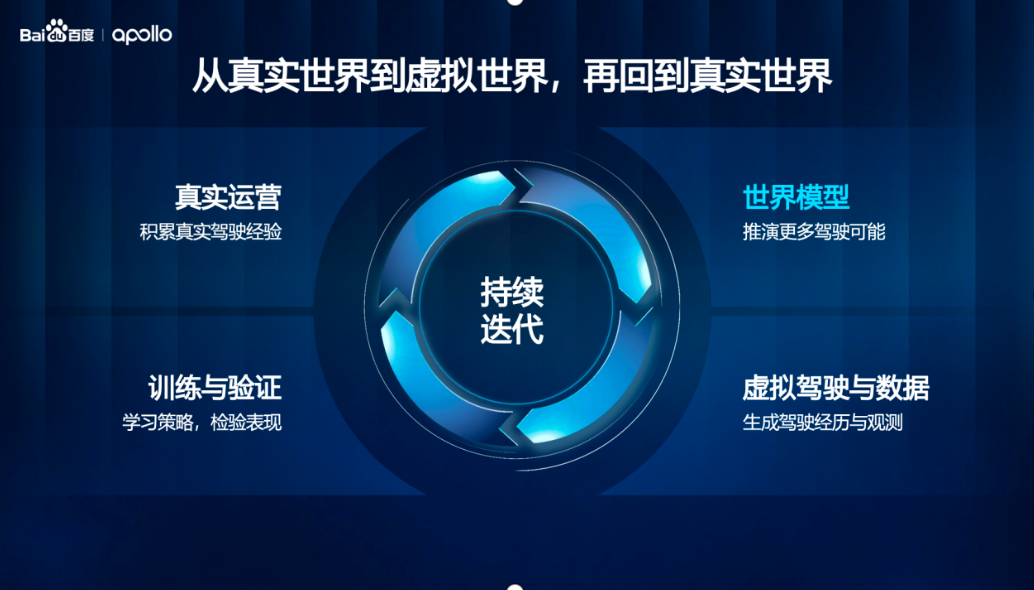
要让虚拟验证真正贴近现实,离不开萝卜快跑持续积累的真实道路数据。萝卜快跑已落地全球28座城市,累计完成超2300万次出行服务,自动驾驶总里程突破3.5亿公里,其中全无人驾驶里程超过2.4亿公里,并已在左右舵市场开展无人驾驶实践。依托真实驾驶数据,Apollo World提取高价值场景,虚拟测试结果再反哺车端迭代,形成真实运营与虚拟验证相互促进的闭环。
编辑 黄力雯 审核 梁荣高 郑蔚珩